Une équation peut raconter un mouvement. Nous allons suivre un chariot, dessiner ce qui change, puis comprendre ce que signifie sa vitesse.
1. Partir d’un mouvement
Imaginez un petit chariot qui avance sur un rail droit. On choisit un point d’origine sur le rail, un sens positif vers la droite et une horloge. Sa position est une distance signée par rapport à l’origine, exprimée en mètres.
Supposons qu’un modèle décrive les positions suivantes :
| Temps (s) | 0 | 1 | 2 | 3 | 4 |
|---|---|---|---|---|---|
| Position (m) | 0 | 1 | 4 | 9 | 16 |
Avant de calculer : le chariot parcourt-il la même distance pendant chaque seconde ? S’il va plus vite, comment cela doit-il apparaître sur un graphique ?
2. Voir le lien entre mouvement et graphique
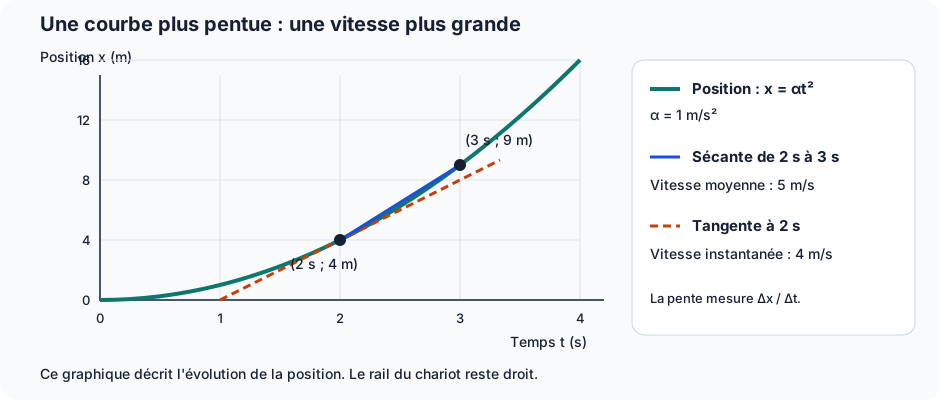
Les distances parcourues pendant les secondes successives sont 1 m, 3 m, 5 m puis 7 m. Le déplacement par seconde augmente. La courbe devient plus pentue.
Attention à ce que représente l’image : le chariot reste sur un rail droit. La courbe dessinée est sa position en fonction du temps, pas la forme du rail. Le graphique a un axe de temps et un axe de position.
3. Calculer sur un intervalle : la vitesse moyenne
Entre deux instants et , on définit la vitesse moyenne signée :
Le numérateur est le déplacement ; le dénominateur est la durée. Les unités donnent donc des mètres par seconde. Entre 2 s et 3 s :
C’est la pente de la droite reliant les deux points, appelée sécante. Une moyenne décrit tout un intervalle : elle n’affirme pas que la vitesse vaut 5 m/s à chacun des instants de cet intervalle.
4. Réduire l’intervalle : la vitesse instantanée
Lecture intuitive : en rapprochant les deux instants, la droite entre les deux points approche une direction locale, la tangente. Sa pente est la vitesse à cet instant : ici 4 m/s à 2 s. Vous pouvez poursuivre à la section 5 avec cette idée, puis revenir au calcul lorsque vous le souhaitez.
Aller plus loin : construire la dérivée pas à pas
Le calcul suivant explique ce passage et introduit la notation de dérivée. Un rappel sur le développement d’un carré est disponible dans les repères maths.
Le modèle qui produit notre tableau est
Le coefficient porte des unités : multiplier par un nombre sans dimension ne suffirait pas à produire une longueur. Ce modèle est ici supposé ; un tableau de cinq positions ne suffit pas à prouver qu’il est exact entre elles.
Sur un petit intervalle commençant à , la vitesse moyenne vaut :
À s, on obtient 5 m/s pour s, puis 4,1 m/s pour s, puis 4,01 m/s pour s.
Ces moyennes se rapprochent de 4 m/s. La vitesse instantanée est la limite des vitesses moyennes quand l’intervalle tend vers zéro, si cette limite existe :
La notation désigne cette dérivée ; on ne remplace pas directement par zéro dans un quotient qui deviendrait . Sur le graphique, la sécante tend vers la tangente. À 2 s, la position est 4 m et la vitesse 4 m/s : mêmes valeurs numériques dans cet exemple, grandeurs différentes.
5. Comprendre ce que le modèle ne dit pas
Nous avons décrit un mouvement. Nous n’avons pas encore expliqué quelles forces le produisent. La dérivée suivante donne une accélération constante ; l’étude des forces viendra dans un autre cours.
Le modèle suppose un mouvement rectiligne et une position lisse dans le référentiel choisi. Il s’applique ici à des vitesses usuelles, très petites devant celle de la lumière. Son extrapolation à des durées arbitrairement longues n’est pas justifiée physiquement.
Une mesure réelle a une résolution finie. Raccourcir l’intervalle peut amplifier l’effet des erreurs sur les positions : calculer une dérivée sur des mesures bruitées demande un choix de méthode. La limite mathématique est une propriété du modèle ; une expérience l’estime avec une incertitude.
6. Exercices
- Calculer la vitesse moyenne entre 1 s et 2 s, puis la vitesse à 1 s.
- On décrit le même mouvement depuis une origine décalée : , avec la même horloge et des axes parallèles. Les positions changent-elles ? Les vitesses changent-elles ? Justifier.
- Un autre chariot suit . Trouver sa vitesse. Que signifie son signe ?
- Une caméra fournit des positions arrondies au centimètre. Pourquoi des intervalles toujours plus courts ne donnent-ils pas automatiquement une meilleure estimation de vitesse ?
Un coup de pouce : les indices
- Comparer « entre deux instants » et « à un instant ».
- Faire la soustraction des deux positions décalées avant de diviser.
- Dessiner un axe positif : quel déplacement produit une seconde écoulée ?
- Comparer l’incertitude sur le déplacement à la durée utilisée au dénominateur.
Voir les corrigés expliqués
- m/s ; à 1 s, m/s. La vitesse augmente : la moyenne sur la seconde suivante dépasse la valeur initiale.
- Chaque position perd 10 m. Dans , les constantes s’annulent : les vitesses moyennes et instantanées sont inchangées. Il s’agit d’un décalage fixe d’origine, pas d’un observateur en mouvement.
- m/s : le chariot avance vers les coordonnées décroissantes. Sa rapidité, c’est-à-dire la valeur absolue de cette vitesse en 1D, est 2 m/s.
- L’erreur absolue sur les positions ne disparaît pas avec la durée. Diviser une erreur de déplacement comparable par une durée plus petite augmente son effet sur la vitesse estimée.
7. À retenir et à réutiliser
Une dérivée relie une courbe à une variation locale mesurable. Dans une semaine, expliquez sans relire pourquoi une courbe position-temps peut être courbe alors que le rail reste droit, puis inventez un exemple où position et vitesse ont des signes différents.
Pour continuer
Les exemples, la figure et les exercices sont originaux. Pour étendre les bases : MIT OpenCourseWare — Classical Mechanics.
Dans le laboratoire de cette leçon, changez l’instant d’observation et l’intervalle de mesure. Essayez de prévoir les valeurs avant de les afficher.